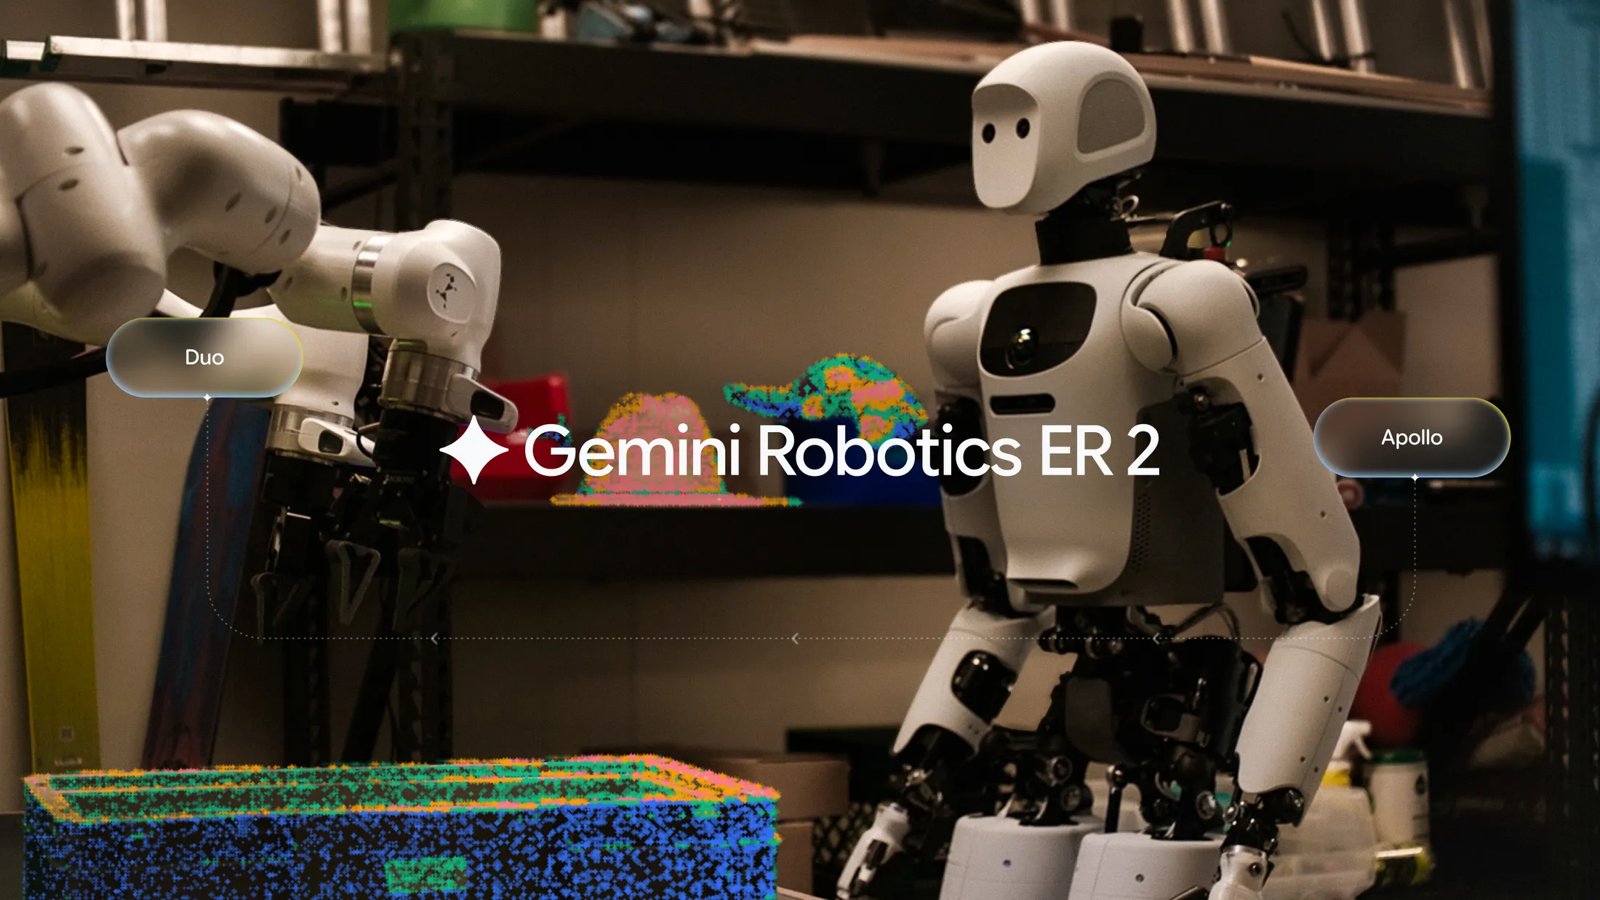
Google Cloud:Gemini Robotics ER 2 公开预览上架,给机器人当「高层脑」
Google Cloud 10 月 27 日宣布:DeepMind 的 Gemini Robotics Embodied Reasoning 2(ER 2)在 Gemini 平台公开预览可用。该模型面向任意机体(固定臂到人形)做空间/时序视频理解、长程规划与多机协作,可把 VLA/导航 API 当工具编排;官方称关键事件帧定位准确率约 91.3%、平均误差约 0.96 秒,并接入企业 IAM 与仿真(MuJoCo-Warp、Isaac Sim)。
Google Cloud 博客(Carolina Parada / Adrian Jones,2026-10-27)写明:Gemini Robotics ER 2 是机器人高层推理模型,可跨固定臂、轮式、四足到人形等多类机体工作;结合空间与时序视频理解、长程规划与内置安全护栏,支持自然语言对话、编排底层动作模型与硬件 API、执行含数百决策的多分钟任务,以及多机器人协作。今日起在 Gemini 平台公开预览,首次把该前沿具身推理模型接到 Google Cloud 的企业安全、多智能体编排与全生命周期管理上。
能力侧:连续视频上做任务进度分类(二元/离散/连续分),失败步骤可局部重试而不必整条工作流重开;关键事件帧定位自称准确率约 91.3%、平均绝对帧距约 0.96 秒,并以约 4× 执行速度与更低算力对标更大模型档。空间侧覆盖 10+ 类仪表读数(圆表、视镜、数显、线性刻度、液温计等)。开发者可将 VLA、导航或自定义函数声明为工具,流式输入视频/音频/文本。
落地路径:仿真用 MuJoCo-Warp、NVIDIA Isaac Sim;用 ER 2 的空间指向、时刻发现与进度分类标注演示视频,再在 Gemini 平台 / GKE / Cluster Director 训定制 VLA;运行时走平台 IAM 与函数调用,低时延边侧可配 Google Distributed Cloud。波士顿动力 Spot、DeepReach、Arm、A*STAR IMRE 等给出客户引言。ER 2 本身于 7 月由 DeepMind 发布并经 API/AI Studio 可用;本次重点是企业生产向的云上公开预览。文档、定价与安全技术报告见 Gemini Robotics ER 2 页。