整理:TopAIMap 编辑
NVIDIA GEAR:ASPIRE v1.0 开源,真机魔方求解 + 前沿模型刷满机器人基准
2026-10-16 NVIDIA GEAR(Jim Fan 等)开源 ASPIRE v1.0:以代码即策略做机器人技能自发现;真机解魔方,配合 Claude Opus 5.5 等可达 LIBERO-Pro 约 99%。Apache 2.0,GitHub NVlabs/ASPIRE。
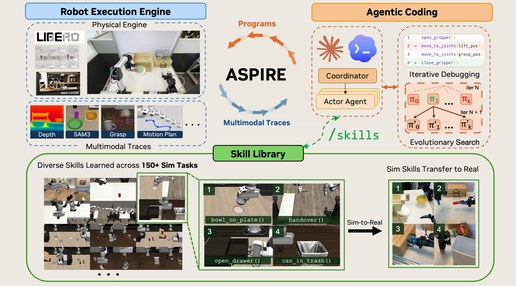
当地时间 2026年10月16日(美西约上午9:15),NVIDIA GEAR 实验室 Jim Fan(@DrJimFan)与 Guanzhi Wang 等宣布开源 ASPIRE v1.0(Agentic Skills Discovery for Robotics)。主帖数小时内约 1.9 万展示、370+ 赞;配套研究页与 GitHub(NVlabs/ASPIRE,Apache 2.0,星标约 315)同步上线。系统把「训练」改成技能精炼:编码智能体写控制程序,从执行轨迹诊断失败、修复并沉淀可复用技能库,再经进化搜索扩展,而不是靠梯度更新权重。
官方演示亮点:真机机械臂在线学习解打乱魔方(后端换到 GPT-6 Astra 后仿真基准一夜接近饱和);在固定环境与评测协议下横向对比 GPT-6 Astra、Claude Opus 5.5 / Sonnet 5.5、Claude Fable 5.1,以及开源权重侧的 Kimi K3、Qwen 3.8 Max 等。页面称配合更强前沿模型时,LIBERO-Pro 80 项平均成功率约 99%,Robosuite 与 BEHAVIOR-1K 代表任务可达约 100%;相对先前方法,扰动操作最高约 +77%、双臂交接约 +72%。团队还给出真机在线学习的 token/墙钟时间随回合下降曲线,以及跨本体 sim-to-real 长程餐桌整理等画廊。论文 arXiv:2607.00272。
谁能用:开源框架,仓库与研究页对公众开放(Apache 2.0)。需要自备机器人仿真/真机接口与可调用的 LLM API(OpenAI / Anthropic / 兼容接口等,按各厂商 Free/Pro/API/Enterprise 账号与计费)。不是消费级 App 一键入口,也不是 NVIDIA 云托管产品面;无 waitlist。适合有机器人实验栈的高校/工业实验室与 agent 工程团队。后端模型能力与成本决定上限——页面提到 Sonnet 5.5 约 $12/任务量级的成本—能力权衡。
真实用法:机器人团队可把 ASPIRE 当「系统 2」外挂——让编码智能体调用感知/抓取/运动原语,把失败轨迹写回技能库,减少对手动示教数据的依赖;产线试点可先在 LIBERO/Robosuite 类仿真刷技能,再迁移少量真机回合做魔方级精细操作或桌面整理;模型评测方可用同一 harness 横向比较 Astra / Opus / 开源权重在机器人编程上的性价比,而不是只看聊天榜。
解读:这是「绑到具体模型名」的机器人 harness 新闻——价值在技能库能否跨任务复利,而不只是 Rubik’s Cube 演示。讨论:1)基准一夜刷到 ~99% 后,下一轮机器人评测该怎么设才不被 harness 吃干?2)开源 ASPIRE 会不会把「谁的 API 更会写机械臂代码」变成新的模型军备赛赛道?
来源:NVIDIA GEAR https://research.nvidia.com/labs/gear/aspire/ · GitHub https://github.com/NVlabs/ASPIRE · @DrJimFan https://x.com/DrJimFan/status/2111128797181567466 · @guanzhi_wang https://x.com/guanzhi_wang/status/2111127089428701366 · arXiv https://arxiv.org/abs/2607.00272
参考资料