整理:TopAIMap 编辑
NEURA 发布 Neuron AI:德系 Physical AI 多模态 PLA 基座,端侧跑在机器人上
2026-10-14 NEURA Robotics 官宣 Neuron AI:把 3D 视觉、触觉/力、音频、机器人状态与语言对齐到同一感知-语言-动作(PLA)空间并带记忆;本地端侧推理,覆盖 5 款 NEURA 本体,GTC Berlin 将演示 4NE1 洗衣全流程。
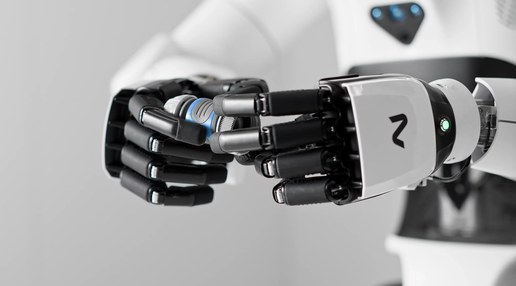
2026-10-14(约 UTC 06:00),德国 Metzingen 的 NEURA Robotics 正式官宣 Neuron AI——面向 Physical AI 的感知-语言-动作(PLA)多模态基座模型。相对常见的视觉-语言-动作(VLA)只看相机,Neuron AI 把 3D 点云/深度、触觉与力矩、音频、关节/末端状态与语言编码到同一共享时空,再输出统一动作流,并强调物体恒常性记忆(看不见的零件仍被跟踪)。训练三支柱:NEURA Gyms 与真实场景的同步多传感数据、仿真扩增,以及穿戴传感服的人类示教;数据合作方包括 Schaeffler、Bosch。官方称模型在机器人本地推理,不依赖云端往返,便于欧洲工厂控数与低时延。
谁能用:面向 NEURA 机器人客户与合作伙伴,经 Neuraverse 平台微调自有技能并部署到机队;当前非开源权重,也未提供面向公众的 Free/Pro/Ultra 聊天订阅或通用云 API 价目。可跑在 5 款 NEURA 本体(含人形 4NE1 等多形态与夹爪/手)上。2026-10-20–22 NVIDIA GTC Berlin(Station-Berlin Hall 3 #3031)将现场演示 4NE1 约 11 分钟全自动洗衣流程。商务接入走官方 Contact;产品页 https://neura-robotics.com/neuron-ai 。 解读:欧洲工业机器人厂商把「触觉+音频+记忆」写进基座叙事,是在用 Physical AI 差异化对抗纯视觉 VLA 路线。讨论:① 端侧 PLA 相对云端大模型遥控,在工厂网络与数据主权上是否会成为默认采购门槛?② Time-to-Skill 与机队技能共享,会不会比单次任务成功率更决定商业化节奏?
参考资料